

新闻中心
NEWS CENTER
精密仪器运输要求中的吊装搬运:半导体设备运输现场注意什么
 发布时间 : 2026-11-21
 浏览次数 : 4
半导体设备运输的吊装搬运环节,往往是整条物流链上时间最短、却最不容出错的一段。运输车上的振动记录曲线再漂亮,如果在卸车吊装的那几分钟里发生一次摆动磕碰,或是在洁净室门口的气垫移位中倾斜角度超限,前面的所有监测数据都会失去意义。现场作业的难点不在于“把设备吊起来”,而在于设备离地之后,每一个动作都在同时挑战空间余量、姿态控制和洁净度三条约束线。
一、吊装之前:参数确认比吊车选型更优先
吊装方案的第一份输入,不是吊车吨位,而是设备本身允许被怎样对待。半导体制造设备的原厂手册通常会标明允许的吊点位置、运输锁定状态、最大倾斜角度以及重心范围。这些参数不是建议值,而是吊装作业的硬边界。以透射电镜一类重型精密设备为例,其重量可达2至5吨,行业实践中要求吊装全程保持水平,倾斜角度控制在3°以内,且严禁使用钢丝绳直接捆绑设备外壳,必须采用柔性吊带配合原厂指定吊点,避免应力集中损伤内部支架。
现场勘测同样需要在吊车进场之前完成。设备从运输车辆到洁净室安装位置的路径上,门洞净宽、通道转弯半径、楼板或架空地板的承载能力、沿途是否有管线或承重柱构成障碍,每一项都直接约束吊装和移运方式的选择。有实际作业案例显示,设备外廓与门洞的间距可能仅有2公分,操作团队需要预先确认墙内走线位置,科学划定可拆除范围,才能在不损伤建筑结构的前提下让设备通过。半导体行业洁净室的特殊性还在于,常规吊装装备中的木质垫料、裸钢索具和含油脂液压部件都可能成为颗粒污染源,进入洁净区之前需要做相应的材料替换或包覆处理。
二、吊装执行:低速控制与姿态保持
吊装动作本身的技术要求,可以归结为两条:速度要慢,姿态要稳。行业通行的作业准则是在起升、移位和落位三个阶段均保持低速平稳,规避急起、急停和大角度摆荡。这并非出于保守,而是因为精密设备内部的运动平台、光学组件和真空腔体在设计时并未预留承受冲击载荷的余量。一次看似轻微的制动,通过吊索传递到设备底座时,可能已经超出内部结构的弹性恢复范围。
姿态控制的核心是倾斜角。设备离地后的任何偏摆,都会改变重心相对于吊点的位置,进而产生旋转力矩。对于重心偏离几何中心的设备,吊点选择必须严格遵循原厂标识,必要时配合平衡梁或调整吊带长度来补偿偏心。部分高敏感设备在吊装环节会搭载实时姿态监测装置,将倾斜数据同步回传至指挥端,一旦接近预设阈值即暂停作业排查原因。在受限空间内,传统汽车吊的吊臂可能无法展开或回转半径受限,此时低净空液压龙门架和同步滑移工装成为替代方案,能够在低矮空间内完成起升与横移,避免因设备碰撞门框或管线造成损伤。
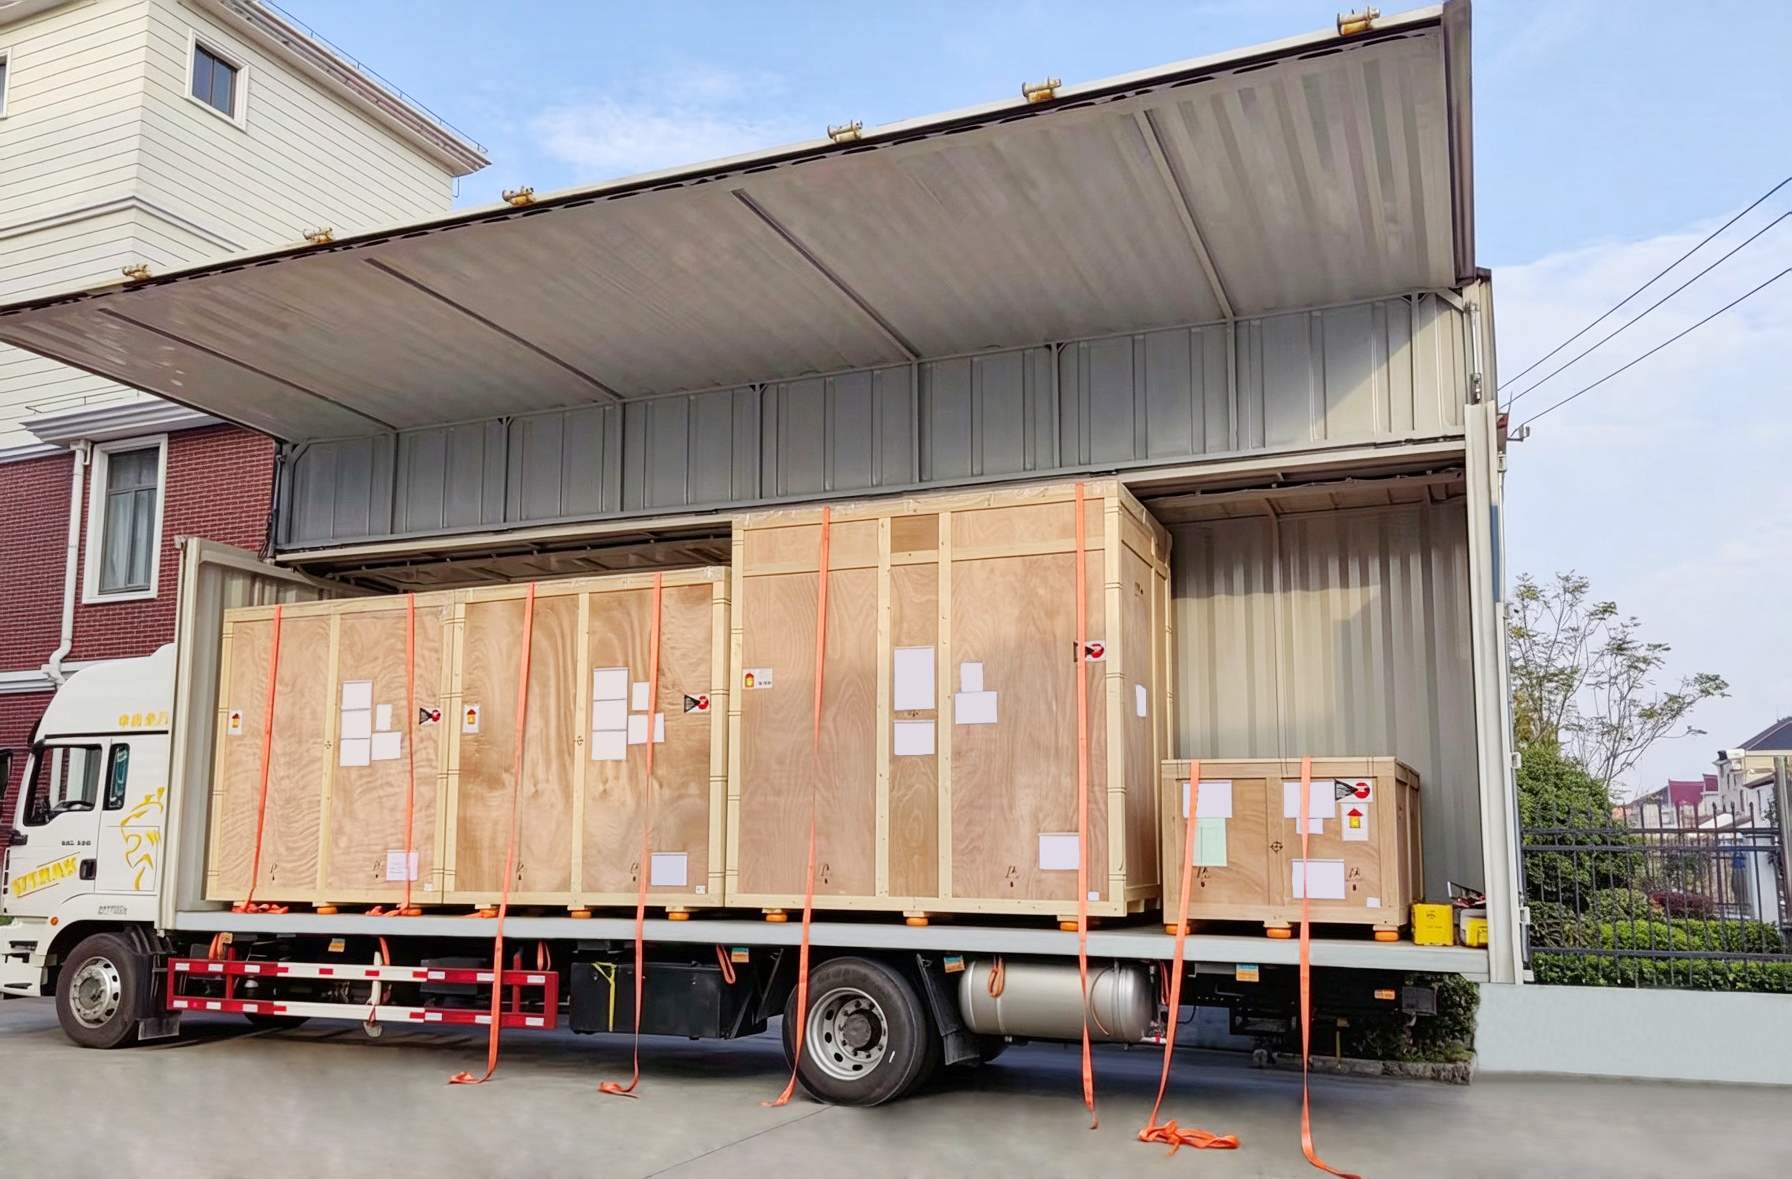
三、室内移位与就位:最后一公里的精度
设备进入厂房或洁净室之后,吊装的任务并未结束。从门口到安装工位这一段距离,往往需要从吊装模式切换为地面移运模式。气垫搬运车是这一环节的常用工具,其原理是通过压缩空气在气囊与地面之间形成微米级气膜,使摩擦系数大幅降低,从而在近乎无振动的情况下实现重型设备的平移。对于洁净室环境,气垫搬运还有一个附加优势:载荷均匀分布,不会对环氧树脂防静电地面或架空地板造成局部压痕或开裂。
就位阶段的精度要求与吊装阶段不同。设备底座螺栓孔与基础预埋件的对齐,通常需要毫米级的微调。实际操作中,团队会撤除移运器,换用带滚轮的微调撬棍对底座进行微量位移,确认孔位对齐后再平稳落下。落位后的水平度复核同样不可省略,使用水平仪校验基座标高与水平状态,是后续通电调试能够正常进行的前提条件。对于部分设备,就位后还需要静置一段时间再通电,让运输和吊装过程中积累的内部应力充分释放。
四、现场协作与记录
吊装搬运的另一个容易被忽视的维度,是信息传递的可靠性。吊装指挥、吊车操作员、设备随行工程师和接收方现场负责人之间,需要对每一个动作的启动和停止条件有明确的共识。在空间受限的作业中,前方指挥员根据设备与障碍物的相对位置下达“点动”指令、后方操作员以毫米级精度响应微调,这种配合依赖于统一的指令体系和事先约定的沟通方式。同时,吊装前后的状态记录——包括吊点位置、吊带规格、倾斜角度是否在限值内、外观有无异常——构成了设备交接责任链上的关键节点。在货损争议中,这些记录与运输阶段的振动冲击数据一样,是判断问题出在哪一环节的依据。
上海德禄物流在精密仪器与半导体设备运输领域运营多年,其业务范围涵盖包装、运输与装卸搬运,自有气垫车等运输装备,在吊装搬运环节同样需要遵循上述参数约束与操作规范。对于货主而言,评估一家服务商在吊装环节是否可靠,值得追问的不是“你们吊过多大的设备”,而是“你们在吊装方案里如何确认这台设备的允许倾斜角、吊点位置和姿态监测方式”。前者是经验叙事,后者才是可验证的作业逻辑。
五、结语
半导体设备运输现场的吊装搬运,本质上是在有限的空间和时间内,同时满足姿态、洁净和精度三组约束。允许倾斜角度以度为单位,空间余量以厘米计,就位精度以毫米计——这些数字不因设备价值高低而松动,也不因操作人员的熟练程度而放宽。把吊装方案建立在原厂参数和现场勘测之上,把执行控制在低速与监测之下,把责任落在可追溯的记录之中,才是这类作业从“凭经验”走向“可验证”的基本路径。
 021-68778110/13052522888
 电话咨询
 关注微信

 返回顶部